Co zawiera wersja AVT5372 A?
AVT5372 A zawiera komplet 4 płytek PCB: płytkę główną sterownika Mobik oraz 3 płytki czujników. Elementy elektroniczne z wykazu trzeba skompletować osobno.

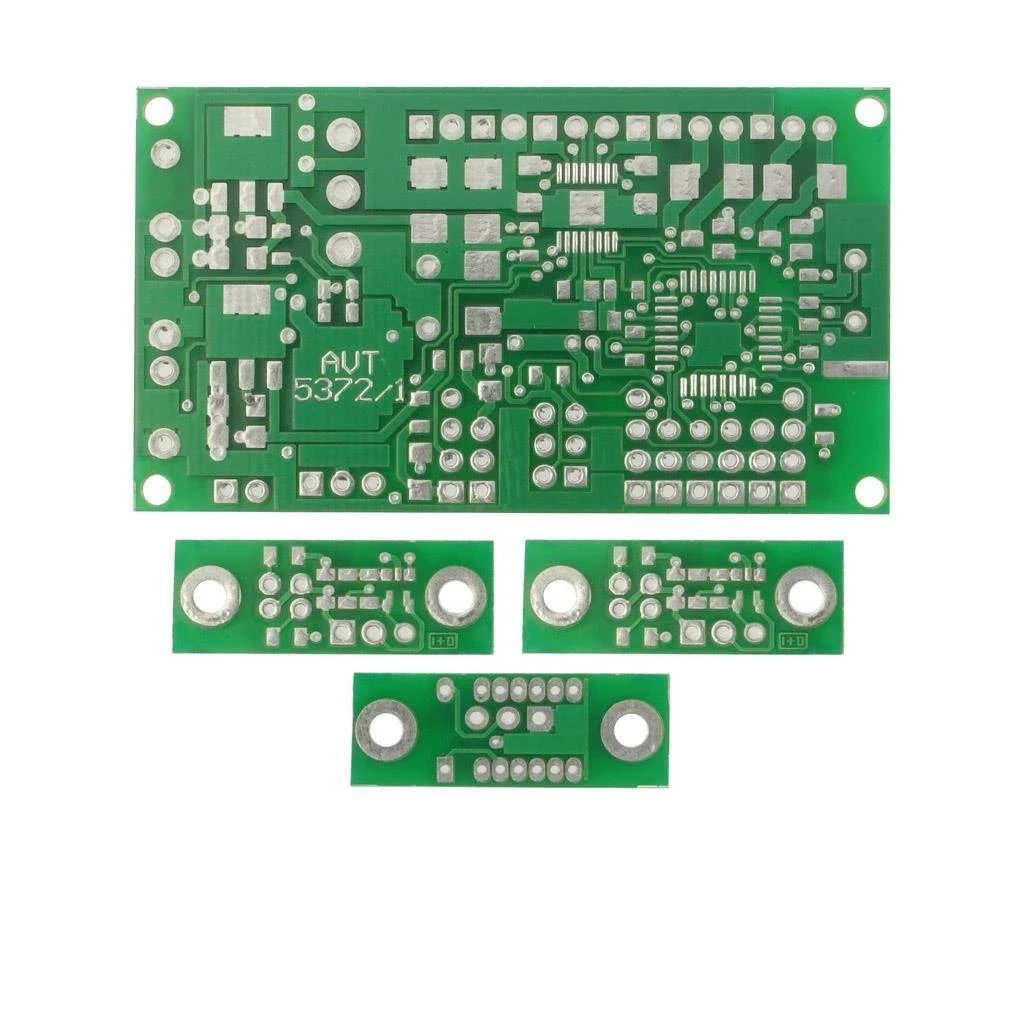

Komplet płytek drukowanych do budowy miniaturowego sterownika robota mobilnego z obsługą silników, czujników i interfejsów komunikacyjnych.
AVT5372 A to komplet płytek PCB do wykonania sterownika robota mobilnego Mobik. Projekt pozwala skrócić czas budowy elektroniki robota i skupić się na programowaniu, sterowaniu napędami, obsłudze czujników oraz testowaniu algorytmów jazdy.
Sercem układu jest mikrokontroler ATmega328P pracujący z napięciem 3,3 V i zegarem 16 MHz. Płytka główna zawiera zasilanie z akumulatora, stabilizatory 3,3 V i 5 V, sterownik silników DRV8833, wyjścia dużej obciążalności, odbiornik podczerwieni, klawiaturę analogową, wejścia dla dalmierzy HCSR-04 i SHARP GP2 oraz złącza I²C, UART i ISP.
AVT5372 to projekt miniaturowego sterownika robota mobilnego Mobik. Układ obejmuje płytkę główną sterownika oraz trzy płytki czujników pomocnych przy budowie platformy mobilnej.
| Kod projektu | AVT5372 |
|---|---|
| Wersja | A – płytki drukowane PCB |
| Typ układu | miniaturowy sterownik robota mobilnego |
| Mikrokontroler | ATmega328P |
| Napięcie pracy mikrokontrolera | 3,3 V |
| Częstotliwość taktowania | 16 MHz |
| Zasilanie | 5,5…10 V DC, akumulator 7,2 V lub zestaw baterii |
| Stabilizatory | 3,3 V dla procesora i peryferiów, 5 V dla czujników HCSR-04 i GP2 |
| Sterownik silników | DRV8833 |
| Obsługa napędu | dwa silniki DC lub jeden silnik krokowy |
| Prąd drivera silników | średnio 1,5 A na mostek, próg zabezpieczenia ustawiony na około 1 A |
| Wyjścia dodatkowe | PWM i OUT, otwarty dren, zwiększona obciążalność |
| Pomiar zasilania | pomiar napięcia akumulatora/baterii przez wejście ADC7 |
| Czujnik ultradźwiękowy | złącze dla HCSR-04 |
| Czujnik podczerwieni GP2 | złącze dla dalmierzy SHARP GP2 |
| Odbiornik IR | TSOP34836 |
| Wejścia / porty użytkownika | 2 porty analogowe i 2 porty cyfrowe I/O w standardzie 3,3 V |
| Interfejsy | I²C, UART, ISP Atmel 6-pin |
| Klawiatura | 3-klawiszowa klawiatura analogowa |
| Płytki w wersji A | 4 płytki drukowane: płytka główna i 3 płytki czujników |
| Wymiary płytki głównej PCB | 62×35 mm |
AVT5372 A – płytki PCB. Elementy elektroniczne z poniższego wykazu trzeba skompletować osobno. Wersja A obejmuje komplet 4 płytek drukowanych: płytkę główną Mobika oraz trzy płytki czujników.
Płytka główna Mobika
Czujnik IDS
Czujnik ILFS – wersja cyfrowa lub analogowa
Płytka główna Mobika obsługuje napęd robota, pomiar napięcia akumulatora, podstawowe porty I/O oraz popularne czujniki odległości. Dzięki temu może być bazą do pojazdu mobilnego, robota śledzącego linię lub własnej platformy testowej.
Driver DRV8833 wymaga poprawnego przylutowania pada termicznego. To ważne dla prawidłowego odprowadzania ciepła oraz niezawodnej pracy układu podczas sterowania silnikami.
Mikrokontroler musi mieć wgrany odpowiedni program, aby sterownik wykonywał konkretne funkcje robota. Po wgraniu bootloadera i zastosowaniu przejściówki USB/RS można używać środowiska Arduino w trybie zgodności z Arduino Nano.

Uwaga: przed podłączeniem akumulatora, silników i czujników sprawdź polaryzację zasilania, dopuszczalne napięcia 3,3 V i 5 V, konfigurację pinów oraz prąd napędów. Nieprawidłowe połączenie silników, czujników albo zasilania może uszkodzić mikrokontroler, driver DRV8833 lub elementy peryferyjne.
AVT5372 A zawiera komplet 4 płytek PCB: płytkę główną sterownika Mobik oraz 3 płytki czujników. Elementy elektroniczne z wykazu trzeba skompletować osobno.
Mobik to miniaturowy sterownik robota mobilnego z mikrokontrolerem ATmega328P, driverem silników, wejściami czujników oraz interfejsami do rozbudowy platformy.
Driver DRV8833 pozwala sterować dwoma silnikami prądu stałego albo jednym silnikiem krokowym, z możliwością sterowania PWM.
Projekt przewiduje złącza dla dalmierza ultradźwiękowego HCSR-04, dalmierzy podczerwieni SHARP GP2, odbiornika IR oraz płytek czujników linii.
Nie. Mikrokontroler musi mieć wgrany odpowiedni program. Po przygotowaniu bootloadera i zastosowaniu interfejsu USB/RS można pracować ze środowiskiem Arduino w trybie zgodnym z Arduino Nano.