Co zawiera wersja AVT5137 A?
Wersja A zawiera płytkę PCB. Wszystkie elementy elektroniczne trzeba skompletować osobno.

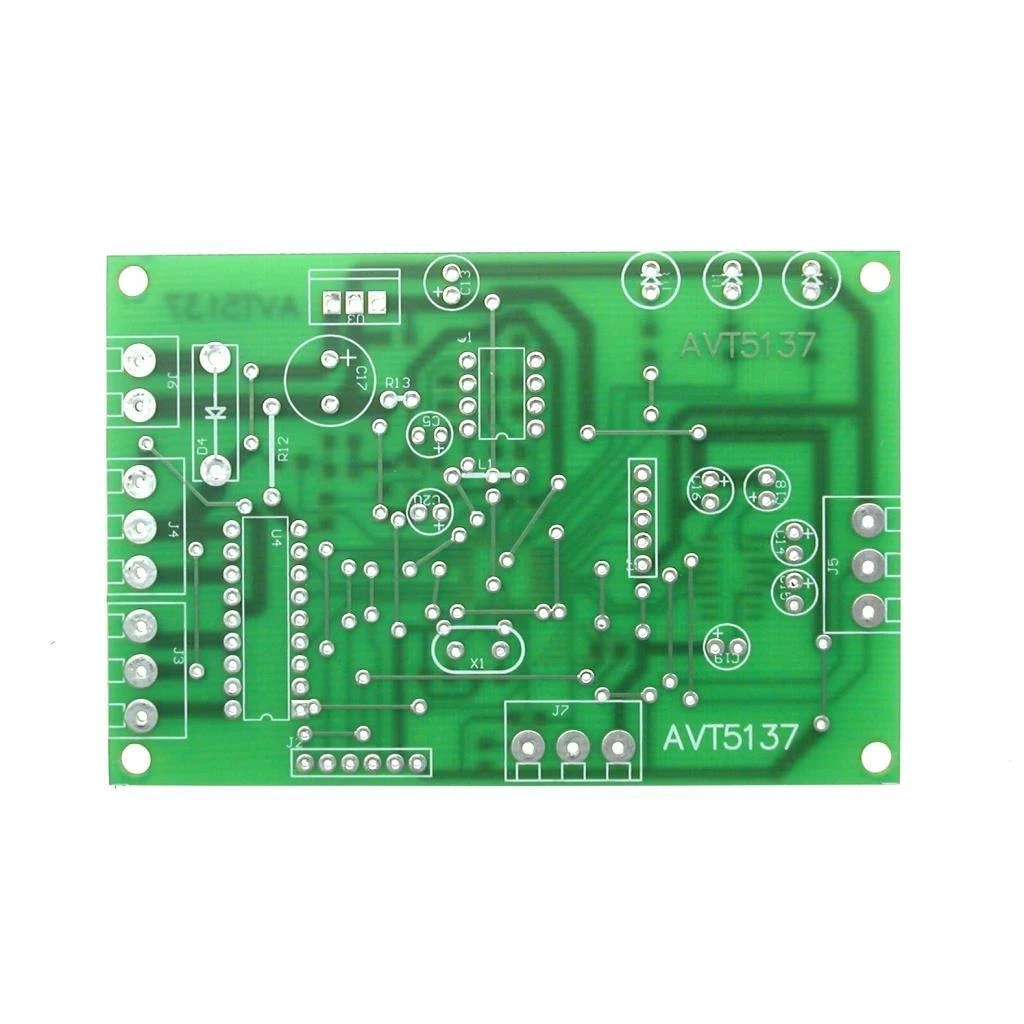

Sterownik umożliwia sterowanie silnikiem krokowym przez protokół MODBUS RTU z obsługą pozycji, krańcówek i pomiaru prądu.
AVT5137 pozwala zbudować sterownik silnika krokowego komunikujący się przez protokół MODBUS RTU. Układ może pracować z silnikami 2- i 4-fazowymi, obsługuje tryb pełnokrokowy oraz półkrokowy i umożliwia zatrzymanie napędu po osiągnięciu określonej pozycji.
Sterownik udostępnia wejścia krańcówek typu NC lub NO, mierzy napięcie zasilające silnik i prąd pobierany przez silnik, a podstawowe stany pracy sygnalizuje diodami LED. Sprawdza się jako baza do eksperymentów z napędami krokowymi, prostą automatyką i stanowiskami sterowanymi z komputera.
Sterownik silnika krokowego z mikrokontrolerem ATmega8, interfejsem RS232/MODBUS RTU, układem ULN2803A, pomiarem prądu i napięcia zasilania silnika oraz wejściami krańcówek.
| Wersja | A – płytka PCB |
| Typ projektu | sterownik silnika krokowego z interfejsem MODBUS |
| Obsługiwane silniki | silniki krokowe 2- i 4-fazowe |
| Tryby pracy silnika | pełny krok i półkrok |
| Zasilanie | 8…35 V DC |
| Maksymalny prąd jednej cewki | 1 A |
| Sterowanie pozycją | zatrzymanie silnika po dojściu do określonej pozycji |
| Krańcówki | możliwość użycia czujników krańcowych typu NC lub NO |
| Zatrzymanie krańcowe | zatrzymanie po otrzymaniu sygnału z wyłącznika krańcowego |
| Pomiar napięcia | pomiar napięcia zasilającego silnik |
| Pomiar prądu | pomiar prądu pobieranego przez silnik |
| Rezystor pomiaru prądu | R12, 0,1 Ω / 1 W |
| Interfejs komunikacyjny | RS232 |
| Parametry transmisji | 9600,n,8,1 |
| Protokół | MODBUS RTU |
| Mikrokontroler | ATmega8, TQFP32 |
| Taktowanie | rezonator kwarcowy 6 MHz |
| Sterownik wyjść | ULN2803A |
| Interfejs RS232 | MAX232A |
| Wzmacniacz pomiarowy | LM358 |
| Stabilizator logiczny | LM7805 |
| Dioda zabezpieczająca | BY299 |
| Sygnalizacja pracy | 3 diody LED 5 mm |
| Złącza wykonawcze | J3, J4, J5, J7, złącza ARK3 |
| Złącza dodatkowe | J1, J2, złącza szpilkowe 2,54 mm |
| Dławik zasilania | L1, 15 µH |
| Montaż | płytka z elementami THT i mikrokontrolerem w obudowie TQFP32 |
| Wymiary płytki PCB | 105×149 mm |
AVT5137 A zawiera płytkę PCB do projektu sterownika silnika krokowego z interfejsem MODBUS. Elementy elektroniczne z poniższego wykazu trzeba skompletować osobno.
Sterownik pracuje z silnikami 2- i 4-fazowymi, ale prąd jednej cewki nie powinien przekraczać 1 A. Przed podłączeniem silnika trzeba sprawdzić jego typ, rezystancję uzwojeń i wymagane napięcie pracy.
Komunikacja odbywa się przez RS232 z parametrami 9600,n,8,1 i protokołem MODBUS RTU. Przy podłączaniu do komputera lub sterownika nadrzędnego trzeba zachować właściwe połączenie linii TX/RX i masy.
Wejścia krańcówek mogą współpracować z czujnikami typu NC lub NO. Ich konfiguracja powinna odpowiadać mechanice urządzenia, aby napęd mógł bezpiecznie zatrzymać się na końcu zakresu ruchu.

Uwaga: Układ steruje obciążeniem indukcyjnym i może pracować z zasilaniem silnika do 35 V. Przed uruchomieniem trzeba sprawdzić polaryzację zasilania, poprawność połączeń uzwojeń, krańcówek i interfejsu RS232 oraz zapewnić odpowiedni zapas prądowy zasilacza.
Wersja A zawiera płytkę PCB. Wszystkie elementy elektroniczne trzeba skompletować osobno.
To sterownik silnika krokowego z komunikacją MODBUS RTU, przeznaczony do sterowania ruchem, pozycją i zatrzymaniem napędu.
Sterownik obsługuje silniki krokowe 2- i 4-fazowe, w trybie pełnokrokowym oraz półkrokowym.
Maksymalny prąd jednej cewki silnika wynosi 1 A.
Komunikacja odbywa się przez RS232 z parametrami 9600,n,8,1, z użyciem protokołu MODBUS RTU.
Tak. Można użyć czujników krańcowych typu NC lub NO, a silnik może zatrzymać się po otrzymaniu sygnału z wyłącznika krańcowego.
Tak. Projekt przewiduje pomiar napięcia zasilającego silnik oraz pomiar prądu pobieranego przez silnik.
Sterownik jest zasilany napięciem 8…35 V DC. Zasilacz trzeba dobrać do napięcia i prądu używanego silnika krokowego.
Nie. To wersja A, czyli sama płytka PCB. ATmega8, LM358, LM7805, MAX232A, ULN2803A, diody, złącza, kondensatory, rezystory i pozostałe podzespoły trzeba dobrać osobno według wykazu.